Mazda gibt dem CX-6e LiDAR, während die Robotaxi-Debatte um Depots kreist
Mazda hat am 27. September ein LiDAR-Paket in den elektrischen SUV CX-6e eingebaut. Das in China von Changan gebaute Modell bekommt damit, was der Hersteller fortgeschrittene L2-Autonomie nennt. Eine Branchenargumentation, die einen Tag zuvor erschien, sagt: Der eigentliche Engpass für Robotaxis ist nicht die Software, sondern die Wartung.
 Jonas WeberSport, Auto und Reisen
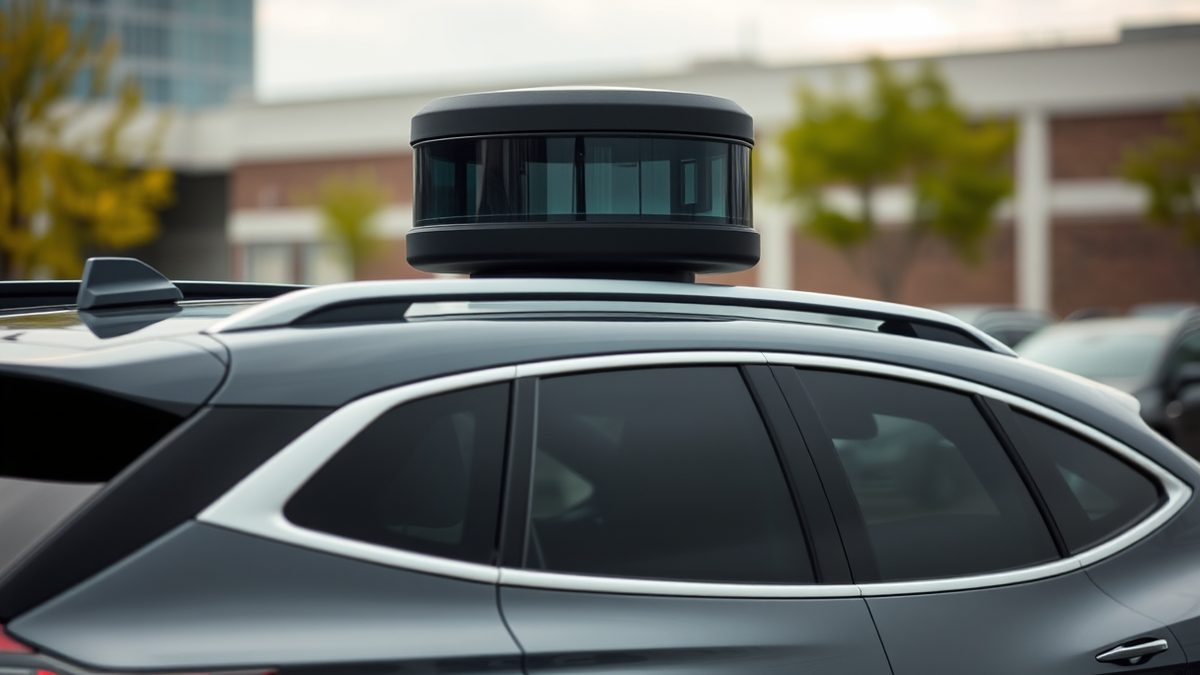
Electrek meldete am 27. September, der CX-6e von Mazda komme nun mit einem LiDAR-Paket, das fortgeschrittene L2-Autonomie, Navigation on Autopilot (NOA) und automatisiertes Parken ermöglicht. Der Wagen ist das zweite Elektroauto aus dem Joint Venture von Mazda mit dem chinesischen Hersteller Changan und das erste globale Produkt dieses Gemeinschaftsunternehmens. In asiatischen und europäischen Märkten ist er bereits in diesem Jahr gestartet. Mazda nennt eine Lithium-Eisenphosphat-Batterie mit 77,94 kWh, bis zu 600 km Reichweite und einen Heckmotor mit 190 kW.
Die Zahl der Sensoren ist die eigentliche Nachricht. Laut Electrek arbeitet der LiDAR mit 11 hochauflösenden Kameras, 12 Ultraschallsensoren und drei Millimeterwellen-Radaren zusammen und speist Bordcomputer für Autobahn- und Stadtnavigation. Mazda gibt an, das System in 11 staatlich genehmigten Hochrisikoszenarien getestet zu haben. Dafür erhielt der Hersteller ein Zertifikat der TOP Intelligence Intelligent Safety Challenge von CATARC. Die AEB-Werte sind konkret: Anhalten vor stehenden Hindernissen bis 110 km/h, vor Fußgängern in Längsrichtung bis 90 km/h und vor querenden Fußgängern und Radfahrern bis 60 km/h.
All das macht den CX-6e nicht zum Robotaxi, und Mazda verkauft ihn nicht in den USA.
Die Namensgebung erinnert allerdings an Teslas auf dem chinesischen Markt. Dort wird die Hardware für „Full Self Driving“ Electrek zufolge als „Tesla Assisted Driving“ vermarktet. Das ist ein Unterschied bei der Bezeichnung, keiner bei den Fähigkeiten.
Das Depot-Problem
Die schwierigere Frage liegt woanders. The Robot Report veröffentlichte am 26. September einen Beitrag von Dan Keene, Mitgründer von Aseon Labs. Keene argumentiert, die Skalierung von Robotaxis scheitere nicht an der Fahrsoftware, sondern an dem, was zwischen den Fahrten passiert. Waymo ist in 14 Städten unterwegs, Uber in mehr als 15.000 und hat im vergangenen Quartal 3.900.000.000 Fahrten absolviert, heißt es in dem Beitrag. Uber wickelt damit alle 17 Minuten das gesamte wöchentliche Fahrtenvolumen von Waymo ab. Keenes Zahlen zur Wartungslücke: Jeder Reset kostet rund zwei Stunden. Von den 86.000.000 Waymo-Meilen, die bis 2025 gemeldet wurden, entfielen laut den im Artikel zitierten kalifornischen Daten nur 54 Prozent auf eine Fahrt mit Fahrgast. Waymo hat mehr als 220.000.000 autonome Meilen zurückgelegt und fährt pro Woche rund eine halbe Million bezahlte Fahrten. Der Beitrag enthält den Hinweis, dass Keenes Firma robotische Stationen zum Laden, Reinigen und Prüfen baut.
Das Land ist weg. Das Grundstück, das ein Depot braucht, industriell gewidmet und mit Stromanschluss versehen, ist genau das, das alle wollen.
Die Zeitpläne machen die Rechnung schlechter. Die kalifornische Aufsichtsbehörde veranschlagt laut dem Artikel allein sechs Monate, um einen Standard-Ladestandort mit Strom zu versorgen. Ein neuer Stromkreis dauert 1,9 Jahre, ein Upgrade einer Umspannstation 2,8 Jahre, eine neue Umspannstation 8,9 Jahre, jeweils gerechnet pro Stadt. Keene fordert eine Standard-Wartungseinheit statt maßgeschneiderter Depots. Er weist darauf hin, dass Waymo bereits Aufgaben abgegeben hat: Zeekr baut die Ojai-Vans, während Moove, Avomo, Avis und Flexdrive die Depots betreiben.
An Autonomieforschung mangelt es der Robotaxi-Branche nicht. Ein separater Benchmark vom 22. September, DrivingBench, setzte Frontier-Modelle ans Steuer eines echten Toyota Corolla. GPT-6 Astra absolvierte den Parcours im zweiten Versuch in 5:22 und verbrauchte dabei 46.600.000 Tokens zu einem Listenpreis von 7,74 Dollar. Claude Fable 5.1 kam im dritten Versuch auf 45 Prozent Fortschritt und beendete die Strecke nicht. Grok 4.6 erreichte höchstens 11 Prozent, GPT-5.6 Sol 6 Prozent. Zusammengelesen weisen die drei Quellen in dieselbe Richtung: Das Fahren wird schneller gelöst als das Geschäft drumherum. Der Beitrag von SemiEngineering vom 24. September über Autonomiestufen für Design-Agenten macht einen verwandten Punkt für EDA: Eine Stufenbezeichnung sagt wenig, solange sie nicht an Umfang, Entscheidungsbefugnisse, Prüftiefe und die Frage gekoppelt ist, wer absegnet. Robotaxis entdecken dasselbe gerade bei den Depots.
Quellen
4- 01Mazda adds LiDAR to CX-6e, rolls out "self driving" tech in ChinaEN
- 02From 14 cities to 15,000: What it will take to scale robotaxis?EN
- 03Show HN: DrivingBench - Frontier LLMs Driving a Real Toyota CorollaEN
- 04Autonomy Levels For Design Agents: L1 To L5 ExplainedEN
Alle Zahlen und Zitate in diesem Text stammen aus den unten genannten Quellen.
Die Materialien wurden vom Redaktionsteam mit Unterstützung von KI erstellt.
Jonas Weber
Kommentare
0- Noch keine Kommentare — seien Sie der Erste.