DirectHop:重约一克的机器人实现厘米级精准跳跃
华盛顿大学团队展示了一款重约一克的机器人。它能连续跳跃并自行翻正,能耗极低,适用于巡检或环境测量。
 王雅琴人工智能、模型与技术
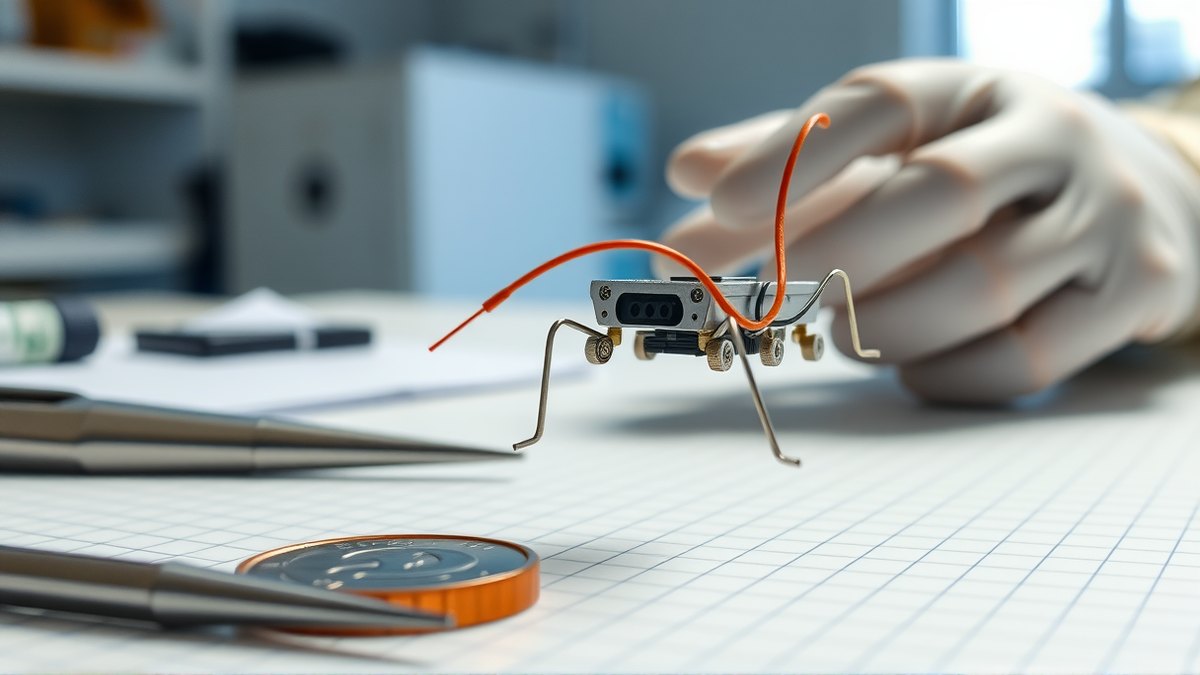
这台机器人只有手指大小,却能自主跳跃。2026年9月23日,华盛顿大学研究人员展示了这款重约一克的跳跃机器人。它可以连续跳跃,并以厘米级精度越过普通楼梯台阶。t3n和该校报道了这一名为DirectHop的系统。
跳跃机制
机器人由微型电动机和三条可折叠腿驱动。研究人员表示,跳跃高度可控制在一厘米精度内。这一精度是连续跳跃形成可控路径而非随机乱跳的前提。原型机可置于掌心。若机器人翻倒,电动机通过一次短促快速的动作即可使其重新站起。测试中,该动作成功率为90%。
华盛顿大学机械工程副教授、论文第一作者Sawyer Fuller指出三个核心难题:可变跳跃距离、自行翻正以及为后续跳跃储备能量。Fuller称,DirectHop通过全新设计解决了这三点。他提到,机上能源供给、控制和导航是接下来的任务。小型步行机器人的难点正在于此:只能跳一次的机器并非实用机器人。
为何选择跳跃而非飞行
研究人员估算,跳跃比飞行节能约两个数量级。对于动力微型机器人,能源供给是最严苛的限制条件:每增加一克电池,都会挤占机械结构空间。生物学类比很直观:跳蚤能跳至自身身高的50倍,无需持续耗能;蚊子则需持续用力才能悬停。
传统机械工程通常采用弹簧蓄力加卡锁触发的方案。但在微小尺度下,弹簧和卡锁难以制造和控制,且弹簧释放是全有或全无的过程,跳跃距离几乎无法调节。DirectHop因此摒弃弹簧,改用微型电动机,其加速速度足以直接触发跳跃。据校方介绍,相关成果于9月30日在智能机器人与系统国际会议(IROS)上发布。
潜在应用场景
该机器人适用于大型设备过于昂贵或笨重的场景:在炼油厂探测气体泄漏,监测农田水分和肥料水平,或勘察未知地形。在探索其他天体时,极轻且节能的机器人也是讨论焦点。
对德国机器人研究而言,这一思路的方法论意义更为突出:当前进展更多源于精确控制、机械简化及全程能量计算的结合,而非更大的电动机。实际上,只有能承受长期无人值守运行的系统,才具备部署价值。
跳跃能耗比飞行低约两个数量级,对于总重一克的机器人,这一点至关重要。
资料来源
2- 01University of Washington: DirectHop – hopping robot hops where you need itEN
- 02t3n: Zentimetergenau – Kleiner Roboter kann ohne Probleme eine Stufe hochspringenDE
本文所有数字与引语均来自下列来源,未添加来源之外的内容。
本内容由编辑部在人工智能辅助下制作完成。
王雅琴
评论
0- 还没有评论——来说两句吧。