DirectHop: Ein Gramm schwerer Roboter springt zentimetergenau
Forschende der University of Washington haben einen rund ein Gramm leichten Roboter vorgestellt, der in Folge springt, sich selbst aufrichtet und dabei Energie spart – etwa für Inspektionen oder Umweltmessungen.
 Lena BrandtKI, Modelle und Technik
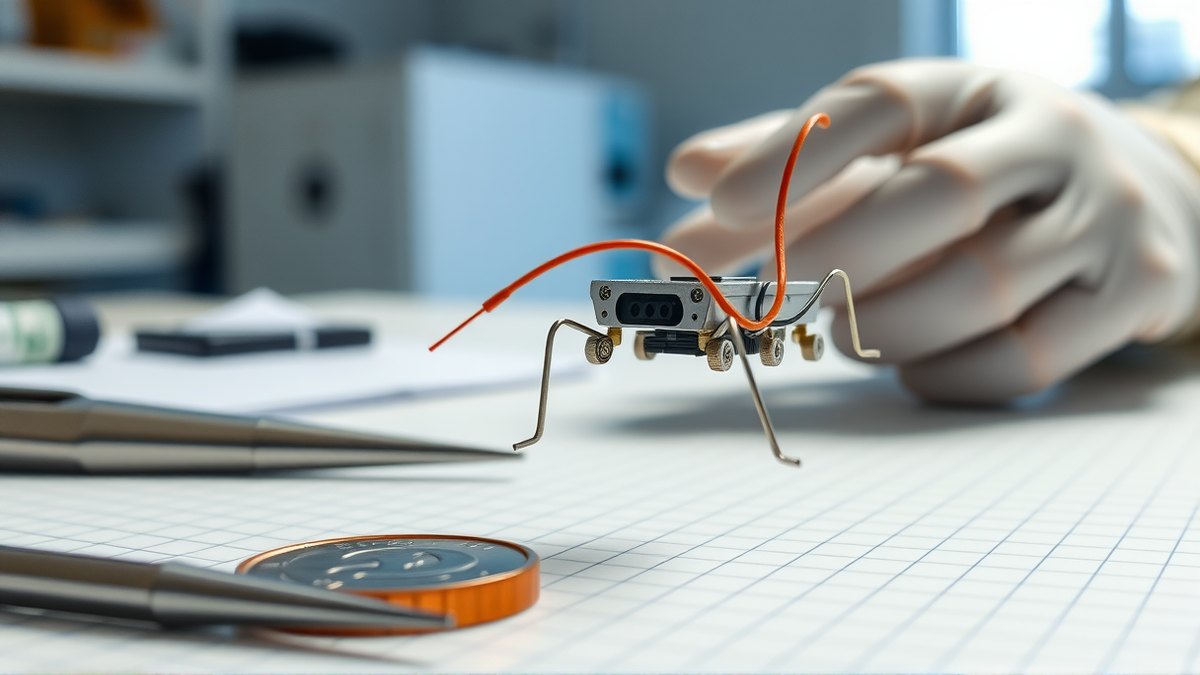
Ein Roboter von der Größe eines Fingers, der selbst hüpft: Forschende der University of Washington haben am 23. September 2026 einen etwa ein Gramm schweren Springer vorgestellt, der mehrere Sprünge hintereinander ausführt und mit Zentimetergenauigkeit eine normale Treppenstufe überwindet. t3n und die Hochschule berichteten über das System namens DirectHop.
Wie der Sprung funktioniert
Angetrieben wird der Roboter von einem winzigen Elektromotor und drei faltbaren Beinen. Die Sprunghöhe lässt sich nach Angaben der Forschenden mit einer Genauigkeit von einem Zentimeter steuern – eine Voraussetzung dafür, dass mehrere Sprünge in Folge zu einem kontrollierbaren Weg werden und nicht zu Zufallssprüngen. Der Prototyp passt in eine Handfläche. Fällt der Roboter um, kann er sich mit einer kurzen, schnellen Bewegung des Motors wieder aufrichten; in den Tests gelang das in 90 Prozent der Fälle.
Sawyer Fuller, außerordentlicher Professor für Maschinenbau an der University of Washington und leitender Autor der Arbeit, nennt drei Kernprobleme: die Sprungweite variabel zu machen, sich selbst aufzurichten und für weitere Sprünge wieder Energie bereitzustellen. DirectHop löse alle drei mit einem völlig neuen Entwurf, sagte Fuller; als nächste Aufgaben nennt er Energieversorgung an Bord, Steuerung und Navigation. Genau in dieser Kombination liegt die Schwierigkeit kleiner Laufroboter – ein Gerät, das nur einmal gut springt, ist kein Nutzroboter.
Warum springen statt fliegen
Nach Einschätzung der Forschenden ist Hüpfen um etwa zwei Größenordnungen energieeffizienter als Fliegen. Das ist bei angetriebenen Kleinrobotern entscheidend, denn die Energieversorgung ist die härteste Randbedingung: Jedes Gramm Akku geht zulasten der Mechanik. Der Vergleich aus der Biologie macht das Prinzip anschaulich: Ein Floh springt etwa das 50-Fache seiner eigenen Körperhöhe, ohne dabei ständig Energie aufzuwenden – eine Mücke dagegen schwebt nur, solange sie Kraft einsetzt.
Der klassische Maschinenbau hat das Problem bislang anders gelöst: Viele Springer sind federgeladen und werden über Riegel ausgelöst. Federn und Riegel lassen sich in sehr kleinen Maßstäben jedoch schwer bauen und steuern, und das Entladen einer Feder ist ein Alles-oder-nichts-Vorgang – die Sprungweite lässt sich damit kaum dosieren. DirectHop verzichtet deshalb ganz auf die Feder und nutzt einen sehr kleinen Elektromotor, der schnell genug beschleunigt, um den Sprung direkt auszulösen. Nach Angaben der Hochschule wurden die Ergebnisse am 30. September auf der Konferenz International Conference on Intelligent Robots and Systems (IROS) vorgestellt.
Mögliche Einsatzfelder
Genannt werden Aufgaben, bei denen große Maschinen zu teuer oder zu schwer sind: Lecks von Gasen in einer Raffinerie aufspüren, Wasser- und Düngemittelstände auf landwirtschaftlichen Flächen überwachen oder unbekanntes Terrain erkunden. Auch für die Erkundung anderer Himmelskörper werden extrem leichte, energiesparende Roboter diskutiert.
Für die deutsche Robotik ist der Ansatz vor allem methodisch interessant: Fortschritte entstehen aktuell weniger aus größeren Motoren als aus der Kombination von präziser Steuerung, mechanischer Simplizität und einer energetischen Rechnung über den gesamten Weg. Und praktisch gilt: Solche Systeme lassen sich nur dann ausbringen, wenn sie den Betrieb ohne ständige Hand überstehen.
Springen kostet rund zwei Größenordnungen weniger Energie als Fliegen – bei einem Gramm Gesamtgewicht ist das entscheidend.
Quellen
2- 01University of Washington: DirectHop – hopping robot hops where you need itEN
- 02t3n: Zentimetergenau – Kleiner Roboter kann ohne Probleme eine Stufe hochspringenDE
Alle Zahlen und Zitate in diesem Text stammen aus den unten genannten Quellen.
Die Materialien wurden vom Redaktionsteam mit Unterstützung von KI erstellt.
Lena Brandt
Kommentare
0- Noch keine Kommentare — seien Sie der Erste.